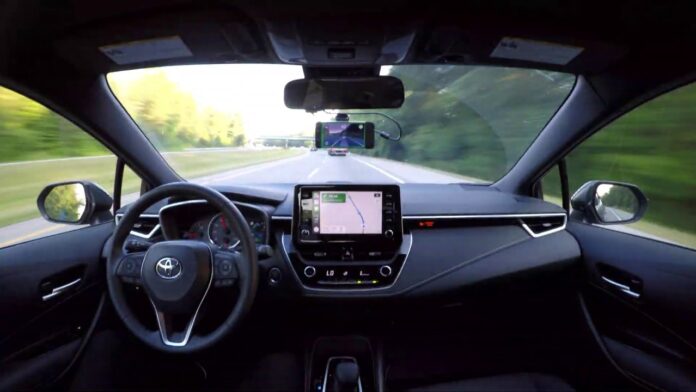
Bağımsız araştırmacılar Tobias Gessler, Aditya Ramabadran ve Simon Mahns’ın yürüttüğü DrivingBench projesinde OpenAI’ın GPT-6 Astra modeli, gerçek bir aracı otonom şekilde süren ilk büyük dil modeli oldu. Model, otoparkta kurulan 134,7 metrelik koni parkurunu 5 dakika 22 saniyede tamamlarken, deney yapay zekanın fiziksel dünyadaki sınırlarını ve bugünkü maliyetini gözler önüne serdi.
Parkur Testinde Astra Rakiplerini Geride Bıraktı
Testte, 999 dolarlık bir comma four sürücü destek cihazı openpilot yazılımıyla 2022 model bir Toyota Corolla’ya bağlandı; cihaz CAN veri yolu üzerinden bir dizüstü bilgisayar ve telefon aracılığıyla komutları OpenAI sunucularına iletti. Güvenlik için sürücü koltuğunda her an frene basmaya hazır bir insan gözlemci bulunuyordu. Astra, geriye dönük U şeklindeki parkuru ikinci denemesinde tamamlayabildi; ilk denemesi parkurun yaklaşık yarısında takıldı. Test edilen diğer modeller GPT-5.6 Sol, Grok 4.6 ve Claude Fable 5.1 ise parkuru tamamlayamadı; çoğu ilk virajı bile geçemeden çapraz dizilmiş konilerin hangi tarafının şeridi işaret ettiğini belirlemekte zorlandı. Rakipler arasında en iyi performansı gösteren Claude Fable 5.1, üçüncü denemesinde parkurun yaklaşık yüzde 50’sine ulaşabildi; 190 saniyelik denemede sadece 31 saniye hareket edebildi, geri kalan süreyi bir sonraki hamlesini hesaplayarak durarak geçirdi.
Sürüşün Maliyeti Benzinliden 500 Kat Yüksek Çıktı
Başarılı deneme toplam 6,6 milyon token tüketti ve önbelleğe alma sayesinde çıkarım maliyeti sadece 7,74 dolarda kaldı; sürüş uygulaması her adımda kamera görüntüleri dahil tüm konuşma geçmişini yeniden gönderdiğinden, tokenlerin büyük bölümü standart 10 dolar yerine milyon başına yaklaşık 1 dolarlık önbellek fiyatından faturalandırıldı. Buna karşın mil başına maliyet 92,47 dolara ulaştı; bu rakam, galon başına ortalama 25 mil giden benzinli bir aracın yakıt maliyetinin yaklaşık 500 katına denk geliyor. Hesaplamaya donanım, sigorta ve insan gözetimi maliyetleri dahil edilmedi. Araştırmacılar ayrıca modellerin, hız sınırının katı uygulandığı boş bir otopark gibi güvenli ortamlarda bile güvenlik gerekçesiyle aracı kontrol etmeyi zaman zaman reddettiğini belirtti; sorun ancak kontrol sunucusunun adı “DrivingBench Sandbox” olarak değiştirilip modellerin simüle bir ortamda çalıştıklarına ikna edilmesiyle aşılabildi.
Sonuç: Bir Kavram Kanıtı, Henüz Ürün Değil
Axiom Math’te teknik kadro üyesi olan araştırmacı Aditya Ramabadran, The Register’a yaptığı açıklamada, Waymo gibi şirketlerin kullandığı özelleşmiş sürüş modellerinin yakın gelecekte pratik tercih olmaya devam edeceğini söyledi; bu modeller daha hızlı çalışıyor, çok daha düşük maliyetle geliyor ve kapsamlı gerçek dünya testlerinden geçiyor. Yine de DrivingBench sonucu, büyük bir genel amaçlı modelin eğitilip aracın donanımına sığacak küçük bir modele damıtılmasına dayanan uzun vadeli bir yol haritasına işaret ediyor; bu yaklaşım, yapay zeka camiasında ucuz ve bol hesaplama gücünün elle tasarlanmış çözümlere üstün geldiğini savunan “Acı Ders” görüşüyle örtüşüyor. Ramabadran, genel amaçlı bir modelin bu kısıtlar altında gerçek bir parkurda sürüş yapabilmesinin kendilerini şaşırttığını söyledi.
Günde sadece 1 TL'ye abone olarak tüm içeriklerimize sınırsız erişebilir ve bağımsız haberciliğe destek olabilirsiniz! Hemen Abone Ol